首页
场景导航
AI新闻
观察测评
AI 项目实践
AI 工具测评
AI 行业观察
更多
AI账号
UI&UX导航
排行榜
未登录
登录后即可体验更多功能
登录
注册
找回密码
场景导航
AI新闻
观察测评
AI 项目实践
AI 工具测评
AI 行业观察
AI账号
AI网址分类
AI图像
AI Agent/智能体
AI写作
AI设计
AI对话
AI编程
AI办公
AI翻译
AI搜索
AI视频
AI开发平台
AI音频
AI内容检测
AI学习资源
AI资讯获取
AI公众号
未登录
登录后即可体验更多功能
登录
注册
找回密码
首页
•
机器人运动误差降低90.4%,英伟达/哈佛等提出Hydra-0,用Action Flow统一世界建模与控制
机器人运动误差降低90.4%,英伟达/哈佛等提出Hydra-0,用Action Flow统一世界建模与控制
2个月前发布
jovi
1
0
0
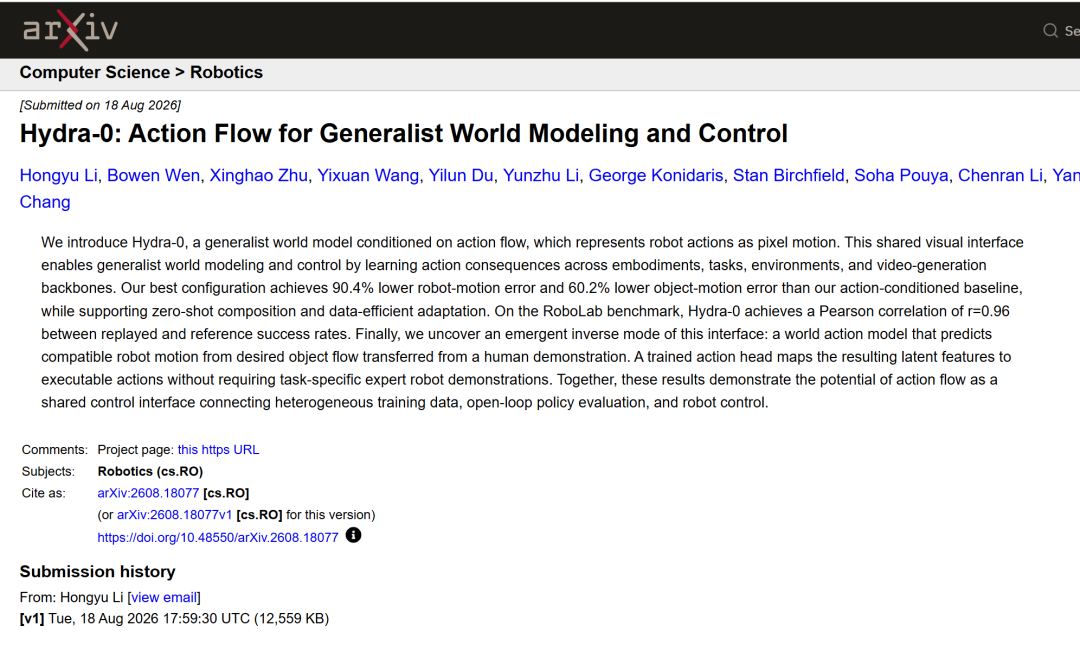
Hydra-0,一种以动作流为条件的通用世界模型,由英伟达与哈佛大学等联合研究团队提出。该模型显著减少了机器人及物体运动误差,支持零样本组合和高效数据适应。通过将机器人的动作表示为像素运动,Hydra-0 能够跨越不同机器人本体、任务和环境进行泛化预测。实验表明,Hydra-0 在多项评估中表现出色。
🔗 [论文地址]:https://hyper.ai/en/papers/2608.18077
来源:
36氪
©
版权声明
文章版权归作者所有,未经允许请勿转载。
上一篇
没有更多了...
下一篇
没有更多了...
相关文章
没有相关内容!
AI 地带
每个AI工具,我们都认真对待
加入收藏夹
按
Ctrl+D
可收藏本网页,方便快速打开使用。
设为首页
浏览器
设置页面
>
启动时
选项下
打开特定网页或一组网页
。
3.5
K
收录网址
165
收录文章
24
收录软件
34
收录书籍
热门快讯
扎克伯格29岁“接班人”的百亿朋友圈,藏着“硅谷新黑帮”
Wong, jovi
22:20
不抢商品抢 Token,阿里 AI 能翻盘吗?
Wong, jovi
22:16
AI资本投入接近3000亿,互联网大厂抢着买“赛博永生的门票”
Wong, jovi
22:12
继屏蔽Muse之后,亚马逊现允许用户通过短信联系Alexa辅助购物
Wong, jovi
22:10
不如《牛来》,谁在期待AI电影?
Wong, jovi
22:07
热门网址
网址
网址
文章
软件
书籍
AI全景摘要
llms.txt
AI地带 aididai.cn AI工具发现与推荐平台 2500+ AI工具