5.83倍加速,PolicyTrim:让VLA机器人少走弯路、更快完成任务

4个月前发布 jovi
9 0 0

5.83倍加速,PolicyTrim:让VLA机器人少走弯路、更快完成任务

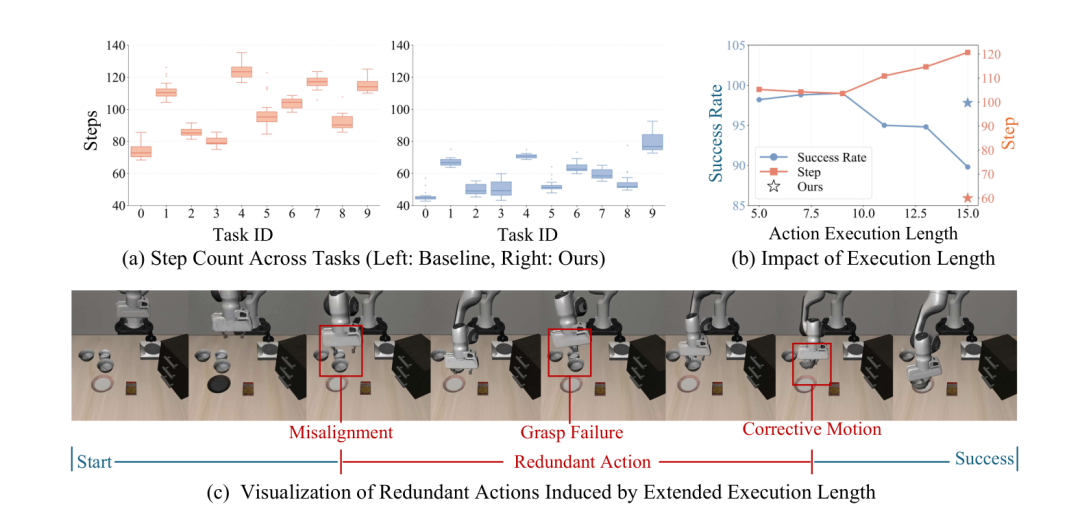
PolicyTrim方法通过扩展可靠动作序列并减少冗余步骤,显著提升VLA机器人执行效率。该方法在保持任务成功率的同时,大幅减少了物理步数和端到端时间,适用于多种VLA架构。实验结果显示,在LIBERO等基准上实现了高达5.83倍的加速。

🔗 [论文地址]:https://arxiv.org/abs/2606.22540
🔗 [GitHub项目]:https://github.com/INCEPTIONwang/PolicyTrim

来源:36氪

© 版权声明

相关文章

没有相关内容!